مزرعة الوادي — من الصورة الجوية إلى عالم ثلاثي الأبعاد
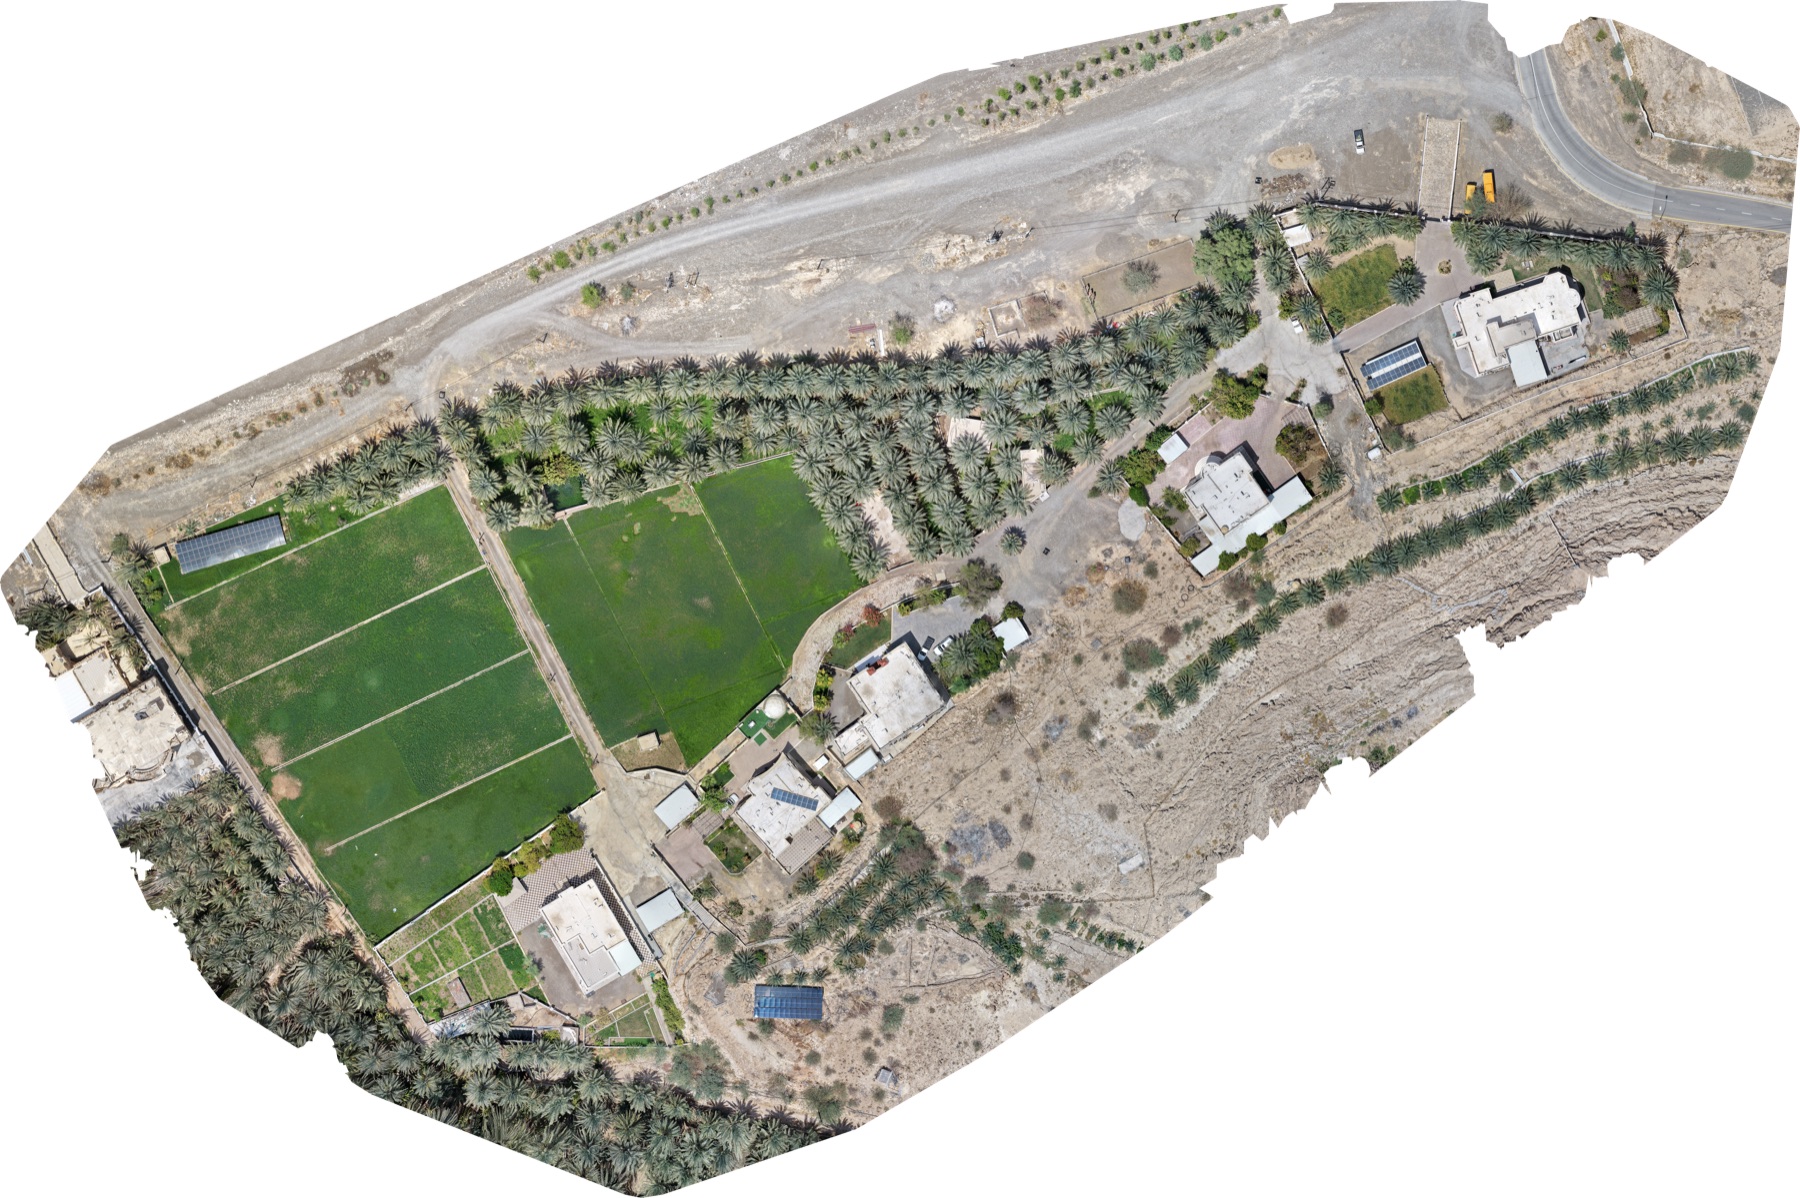
143 صورة عمودية من طلعة واحدة أنتجت خريطة بدقة 2 سم ونموذج ارتفاع للمزرعة كاملة. الهدف التالي: نموذج ثلاثي الأبعاد يُمشى فيه — للعبة ولتجوال افتراضي — تبدأ ببتجربة على هكتار واحد حول الممر الأوسط.
استكشف
الخريطة التفاعلية
الأورثوموزاييك حتى مستوى تكبير 22 فوق خريطة الأساس، مع تظليل التضاريس، مواقع الصور الـ143، والمباني الستة ومضلّع التجربة.
النموذج ثلاثي الأبعاد
شبكة مثلثات مكسوّة من الجولة الأولى (282 ألف مثلث). جيّدة للأسطح والأرض؛ الجدران ممطوطة لأن الصور كلها عمودية — وهذا ما ستصلحه الطلعات المائلة.
تقرير المسح
قراءة كاملة لنتائج الجولة الأولى: الدقة المطلقة والنسبية، جودة إعادة البناء، نموذجا الارتفاع، وحدود البيانات.
تجربة الممر الأوسط التالي
هكتار واحد، صباح واحد، بطاريتان: الممر والمنزلان م3 وم4. أربع طلعات بإحداثيات جاهزة للتطبيق.
خطة الجولة الثانية الكاملة
خمس طلعات لكامل المزرعة (11 هكتار): إكمال الشمال، شبكتان مائلتان، مدارات المباني، ومسارات التجوال.
أين نحن
ملفات للتنزيل
- تقرير جودة ODM الكامل (PDF)11 MB
- النموذج ثلاثي الأبعاد للويب (GLB)glTF 2.0 · Draco
- مواقع التصوير ومعاملات الكاميرا (GeoJSON)143 shots
- جدول الصور: إحداثيات، ارتفاع، زاوية الجيمبال (CSV)235 rows
- إحصاءات إعادة البناء (JSON)OpenSfM
- صور الجولة الأولى الواقعة داخل مضلّع التجربة69 files
الملفات الثقيلة (الأورثو GeoTIFF 393 MB، DSM/DTM، الصور الخام 5 GB) تُطلب مباشرة ولا تُستضاف هنا.